Scan-to-BIM: Der Workflow einfach erklärt

Vom Gebäude zum BIM-Modell – wie funktioniert das eigentlich?
Der Scan-to-BIM-Workflow gliedert sich entlang der Zeitachse in Datenerfassung, Datenverarbeitung und Modellbildung. Die Datenerfassung umfasst Photogrammetrie, LiDAR und die geodätische Einmessung von Referenzpunkten. Darauf folgen die photogrammetrische Bildauswertung sowie die Aufbereitung, Registrierung und Georeferenzierung der Punktwolken. Die Modellbildung überführt diese Datengrundlage in geometrische Modelle oder semantisch strukturierte BIM-Modelle.
Der Ablauf auf einen Blick
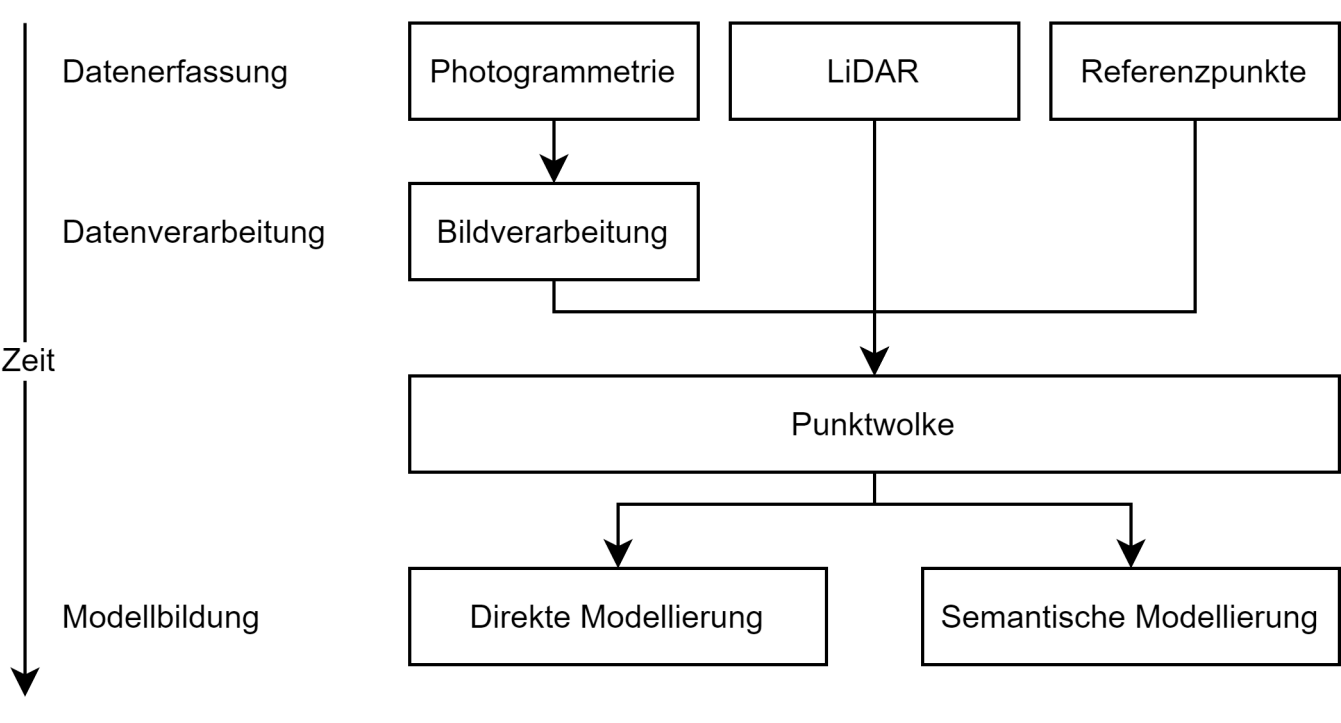
1. Datenerfassung
Für die Verfahrenswahl betrachten wir Zugänglichkeit, Beleuchtung und Oberflächenstruktur, die benötigten Bildinformationen sowie den Aufnahme- und Verarbeitungsaufwand. Photogrammetrie und LiDAR können sich dabei ergänzen – etwa für die gemeinsame Erfassung von Gebäudeaußenhülle und Innenräumen.
Photogrammetrie: Bildbasierte 3D-Erfassung
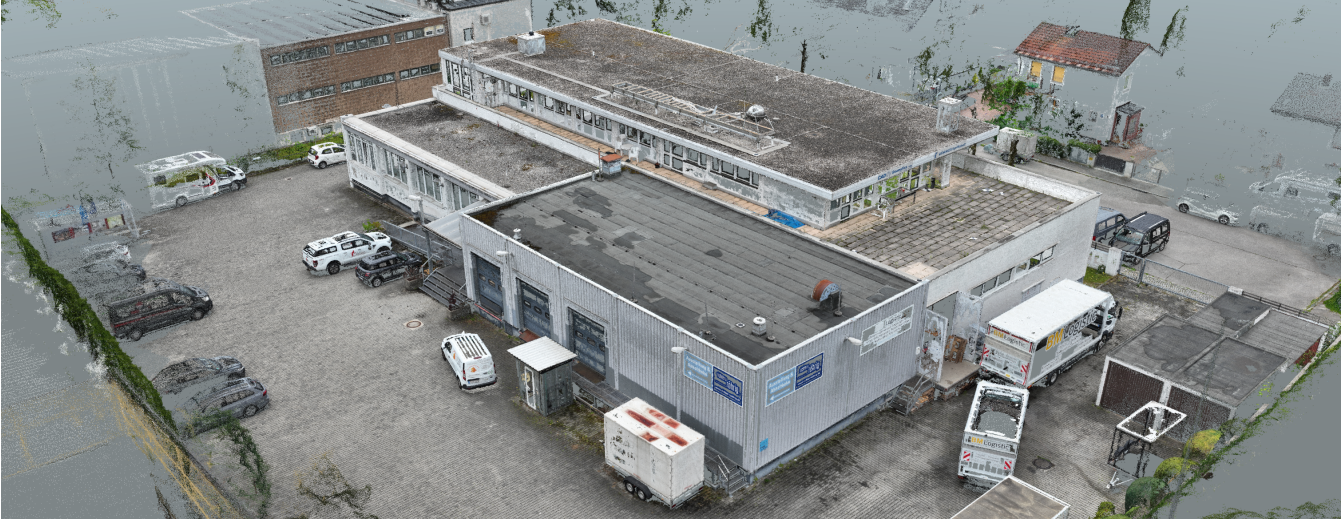
Bei der Photogrammetrie wird das Gebäude mit überlappenden Bildaufnahmen aus verschiedenen Aufnahmepositionen erfasst, beispielsweise per Drohne. Die Aufnahmen bilden einen Bildverband, aus dem durch photogrammetrische Auswertung eine 3D-Punktwolke berechnet wird.
Vorteile: Die Photogrammetrie ermöglicht eine detailreiche, farbige Rekonstruktion und liefert Bildinformationen zur Interpretation der Oberflächen. Drohnenaufnahmen eignen sich insbesondere für Dächer und Fassaden, die vom Boden aus schwer zugänglich sind. Grenzen: Erforderlich sind scharfe, ausreichend beleuchtete Bilder mit guter Überlappung und erkennbarer Oberflächenstruktur. Strukturarme, transparente oder reflektierende Flächen erschweren die Rekonstruktion. Die Punktwolke muss anschließend mit entsprechendem Rechenaufwand erzeugt werden.
LiDAR: Laserbasierte 3D-Erfassung
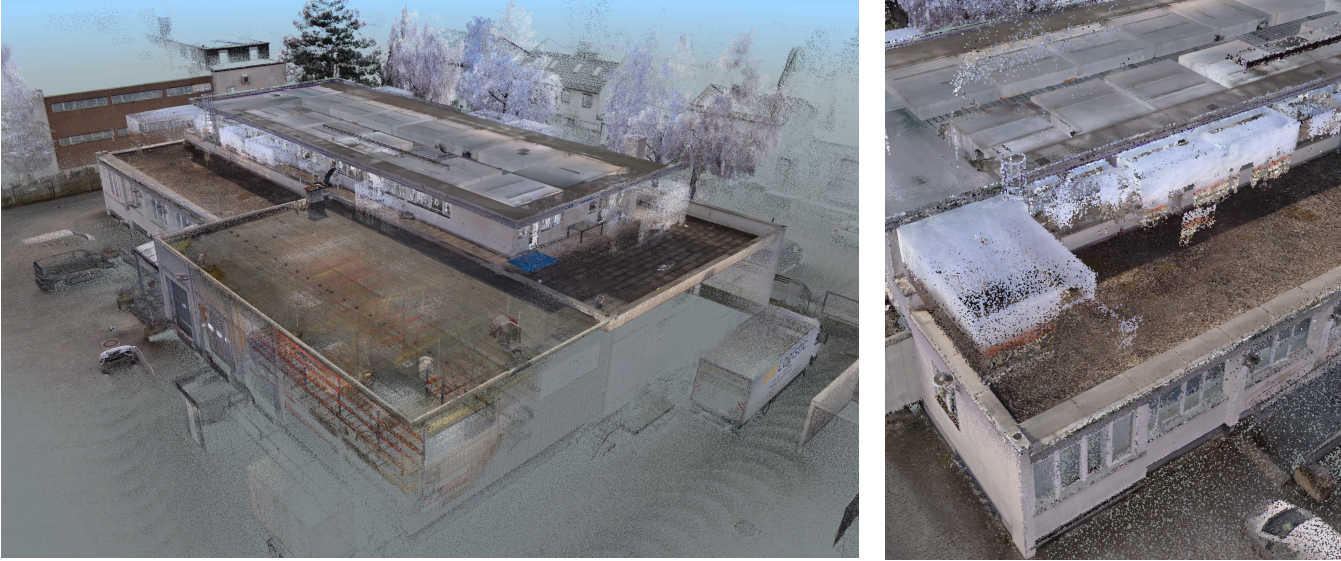
LiDAR erfasst die Gebäudegeometrie mittels Laserscanning. Aus Distanz- und Winkelmessungen werden unmittelbar 3D-Messpunkte bestimmt und zu einer Punktwolke zusammengeführt. Terrestrische Laserscanner erfassen von festen Standpunkten; mobile LiDAR-SLAM-Systeme erfassen während der Bewegung und bestimmen dabei zugleich ihre Position.
Vorteile: LiDAR erfasst die Geometrie weitgehend unabhängig von Beleuchtung und sichtbarer Oberflächentextur. Das ist beispielsweise bei schwach beleuchteten Innenräumen oder gleichförmigen Wandflächen hilfreich. Mobile SLAM-Systeme ermöglichen eine zügige Erfassung beim Begehen. Grenzen: Scannerstandpunkte beziehungsweise Scanrouten müssen die benötigten Flächen abdecken; verdeckte Bereiche bleiben unerfasst. Glas und Spiegelungen können Fehlmessungen erzeugen. Bei mobilen Scans können Fehler in der Positionsbestimmung Versätze verursachen. Die direkt vorliegende Punktwolke benötigt gegebenenfalls eine Nachbearbeitung.
Referenzpunkte: Geodätische Referenzierung und Kontrolle
Die geodätische Einmessung von Referenzpunkten erfolgt beispielsweise mit GNSS oder einer Totalstation. Passpunkte dienen zur Einpassung und Georeferenzierung der Erfassungsdaten; bei photogrammetrischen Datensätzen sichern sie auch den Maßstab. Unabhängige Kontrollpunkte, die nicht für die Einpassung verwendet werden, dienen der Genauigkeitsprüfung.
Vorteil: Ein überprüfbarer räumlicher Bezug. Darauf achten: Die zusätzliche Einmessung kostet Zeit; die Punkte müssen genau, gut verteilt und eindeutig erkennbar sein.
Zur Genauigkeit: Beide Verfahren können präzise Ergebnisse liefern. Bei der Photogrammetrie beeinflussen unter anderem Bildqualität, Aufnahmekonfiguration und Kamerakalibrierung die geometrische Genauigkeit. Bei LiDAR sind es unter anderem Scannerkalibrierung, Messgeometrie und bei mobilen Scans die Positionsbestimmung. Für die absolute Lagegenauigkeit kommt die Qualität der Referenzierung hinzu, etwa über RTK-Positionen oder eingemessene Passpunkte. Unabhängige Kontrollpunkte dienen zum Nachweis der erreichten Genauigkeit.
2. Datenverarbeitung
Photogrammetrie und LiDAR unterscheiden sich in der Erzeugung der Punktwolke: Photogrammetrische Bilddaten benötigen zunächst eine Bildauswertung und 3D-Rekonstruktion. LiDAR liefert unmittelbar 3D-Messpunkte. Beide Datensätze bilden nach ihrer jeweiligen Verarbeitung die Grundlage für die weitere Punktwolkenbearbeitung.
Bildverarbeitung: Photogrammetrische Rekonstruktion
Bei der Bildorientierung erkennt die Software übereinstimmende Bildmerkmale und bestimmt die Kamerapositionen und Aufnahmerichtungen. Darauf folgt die dichte Rekonstruktion der erfassten Oberflächen als 3D-Punktwolke. Eingemessene Passpunkte können bereits in diese Auswertung einfließen.
Die Punktwolke entsteht somit erst durch die Bildauswertung. Bildqualität, Datenmenge und gewünschte Detailauflösung beeinflussen Rechenaufwand und Ergebnis.
LiDAR-Daten nachbearbeiten
Die direkt erfassten Messpunkte werden bereinigt und optimiert. Bei mobilen SLAM-Aufnahmen kann der Bewegungspfad nachträglich verbessert werden; wiederholt erfasste Bereiche helfen, Versätze zu reduzieren. Je nach System werden außerdem Farben zugeordnet und bewegte Objekte herausgefiltert.
Punktwolkenaufbereitung und Registrierung
Die Punktwolke beschreibt Oberflächen durch viele 3D-Punkte. Unabhängig vom Erfassungsverfahren lässt sie sich weiter bearbeiten:
- Bereinigung und Datenreduktion: Störpunkte entfernen, relevante Bereiche ausschneiden und die Datenmenge passend zur Aufgabe verringern. Wichtige Details müssen erhalten bleiben.
- Registrierung: Mehrere Scans oder Innen- und Außenaufnahmen anhand ihrer Überlappungsbereiche räumlich zueinander ausrichten und feinregistrieren.
- Georeferenzierung: Die Daten anhand eingemessener Referenzpunkte in ein festgelegtes Koordinatensystem einordnen. Das kann je nach Verfahren schon bei der Bildauswertung oder später an der Punktwolke erfolgen.
- Segmentierung und Klassifizierung: Zusammengehörige Punkte gruppieren oder beispielsweise als Wand, Boden und Decke einordnen. Das erleichtert die weitere Auswertung.
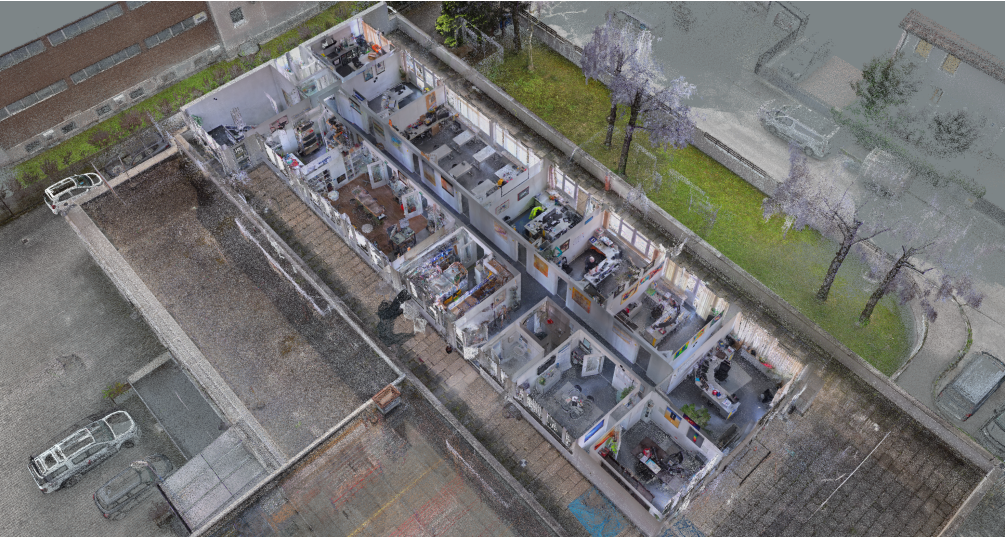
Versätze, Datenlücken und die Übereinstimmung mit unabhängigen Kontrollmessungen müssen geprüft werden. Eine Klassifizierung erzeugt zunächst noch keine BIM-Bauteile. Die aufbereitete Punktwolke kann aber bereits zum Messen, für Schnitte oder für geometrische Vergleiche genutzt werden.
3. Modellbildung
Von der Punktwolke führen im Schema zwei Wege weiter: direkte Modellierung und semantische Modellierung. Sie unterscheiden sich darin, welche Informationen das resultierende Modell enthält.
Direkte Modellierung: Geometrische Rekonstruktion
Aus der Punktwolke werden Flächen, Körper oder ein Netz aus Dreiecken, ein sogenanntes Mesh, abgeleitet. So lässt sich die Gebäudeform darstellen und geometrisch auswerten. Eine solche Geometrie besitzt für sich noch keine strukturierte Beschreibung als Wand, Decke oder Stütze.
Semantische Modellierung: BIM-Bauteile und Eigenschaften
Für ein BIM-Modell wird die Geometrie mit Bauteilklassen, Eigenschaften und Beziehungen verknüpft. Aus erfassten Wandflächen wird beispielsweise ein Wandobjekt mit Geschosszuordnung und belegbaren Bauteilinformationen. So lässt sich das Modell nach Räumen, Geschossen und Bauteilen weiterverwenden.
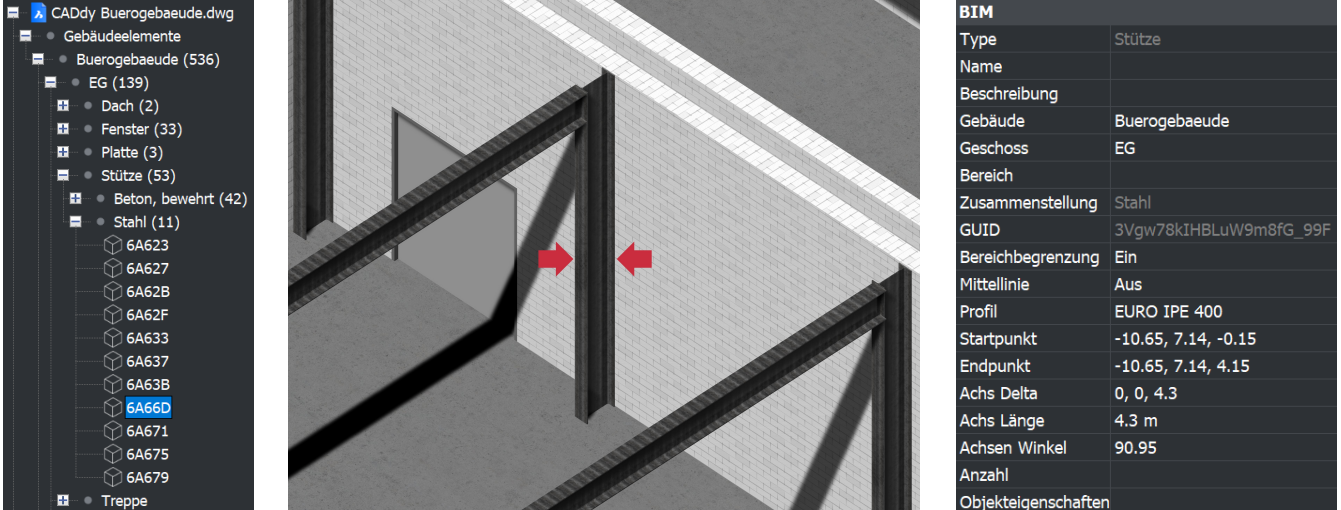
Bauteile können manuell anhand der Punktwolke modelliert oder mit softwaregestützter Erkennung erzeugt werden. Automatische Vorschläge müssen geprüft und ergänzt werden. Geometrische Modellierung und semantische Anreicherung können dabei auch aufeinander aufbauen.
Die Punktwolke zeigt überwiegend sichtbare Oberflächen. Verdeckte Schichten und Materialien benötigen zusätzliche Nachweise; fachliche Annahmen müssen gekennzeichnet bleiben. Entscheidend ist, welche Geometrie und welche Informationen tatsächlich belegt sind.
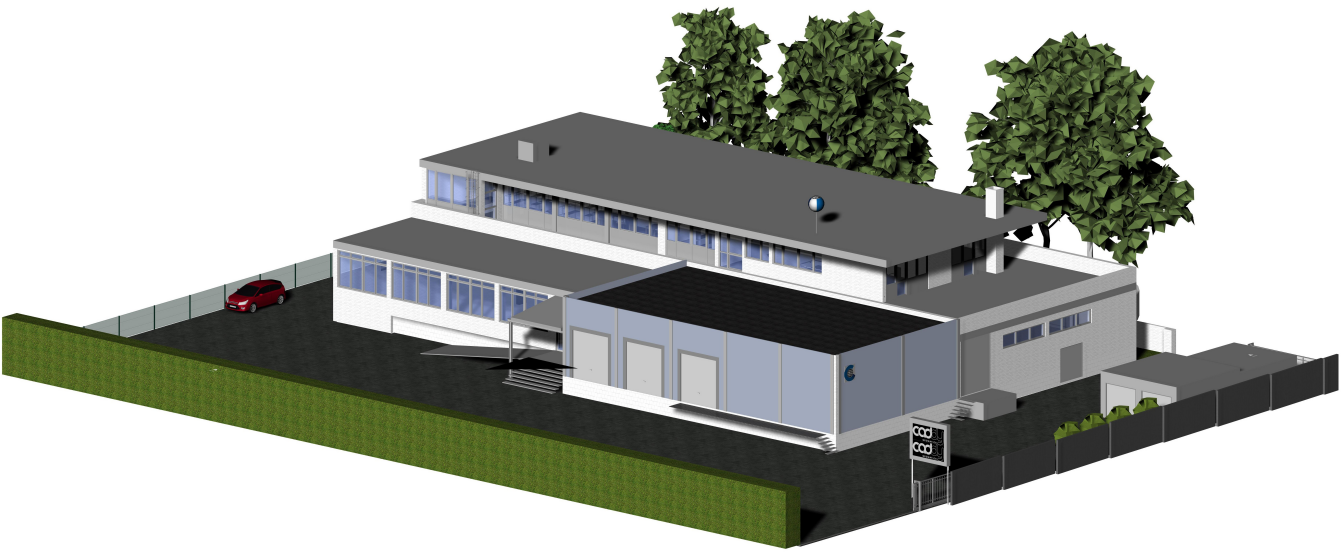
Für die Übergabe zwischen unterschiedlichen BIM-Anwendungen kann das Modell im offenen IFC-Format ausgegeben werden. Die Übertragung der Bauteilgeometrien, Eigenschaften und Modellstruktur sollte in der Zielsoftware geprüft werden.
Quellen und Bildnachweise
Fachliche Grundlage und sämtliche Abbildungen: Samuel Werdecker (2026): Von der Baustelle zum digitalen Zwilling: 3D-Bestandserfassung und -modellierung im Bauwesen. Bachelorarbeit, Hochschule München, Fakultät Bauingenieurwesen, 17. August 2026. Insbesondere Kap. 2.2–2.5 und Kap. 3.
Abbildungen in der Reihenfolge im Beitrag: Ablaufdiagramm (Abb. 2.1, S. 6), photogrammetrische Punktwolke (Abb. 3.6, S. 58), SLAM-Punktwolke und Messartefakte (Abb. 3.7, S. 60), registrierte Innen- und Außenaufnahmen (Abb. 3.9b, S. 62), Bauteilinformationen (Abb. 3.12, S. 70) und Bestandsmodell, zugleich Beitragsbild (Abb. 3.13, S. 71). Die Abbildungen wurden für die Webdarstellung ausgeschnitten.
Ergänzende Dokumentation: XGRIDS: LixelStudio – Project Processing, Bricsys: Point cloud Scan to BIM workflow, buildingSMART: Industry Foundation Classes sowie DJI: Einflussfaktoren auf die photogrammetrische Genauigkeit. Abgerufen am 13. Oktober 2026.


