XGRIDS Lixel L3 – SLAM-LiDAR-Scanner für 3D-Vermessung
Manufacturer: XGRIDS
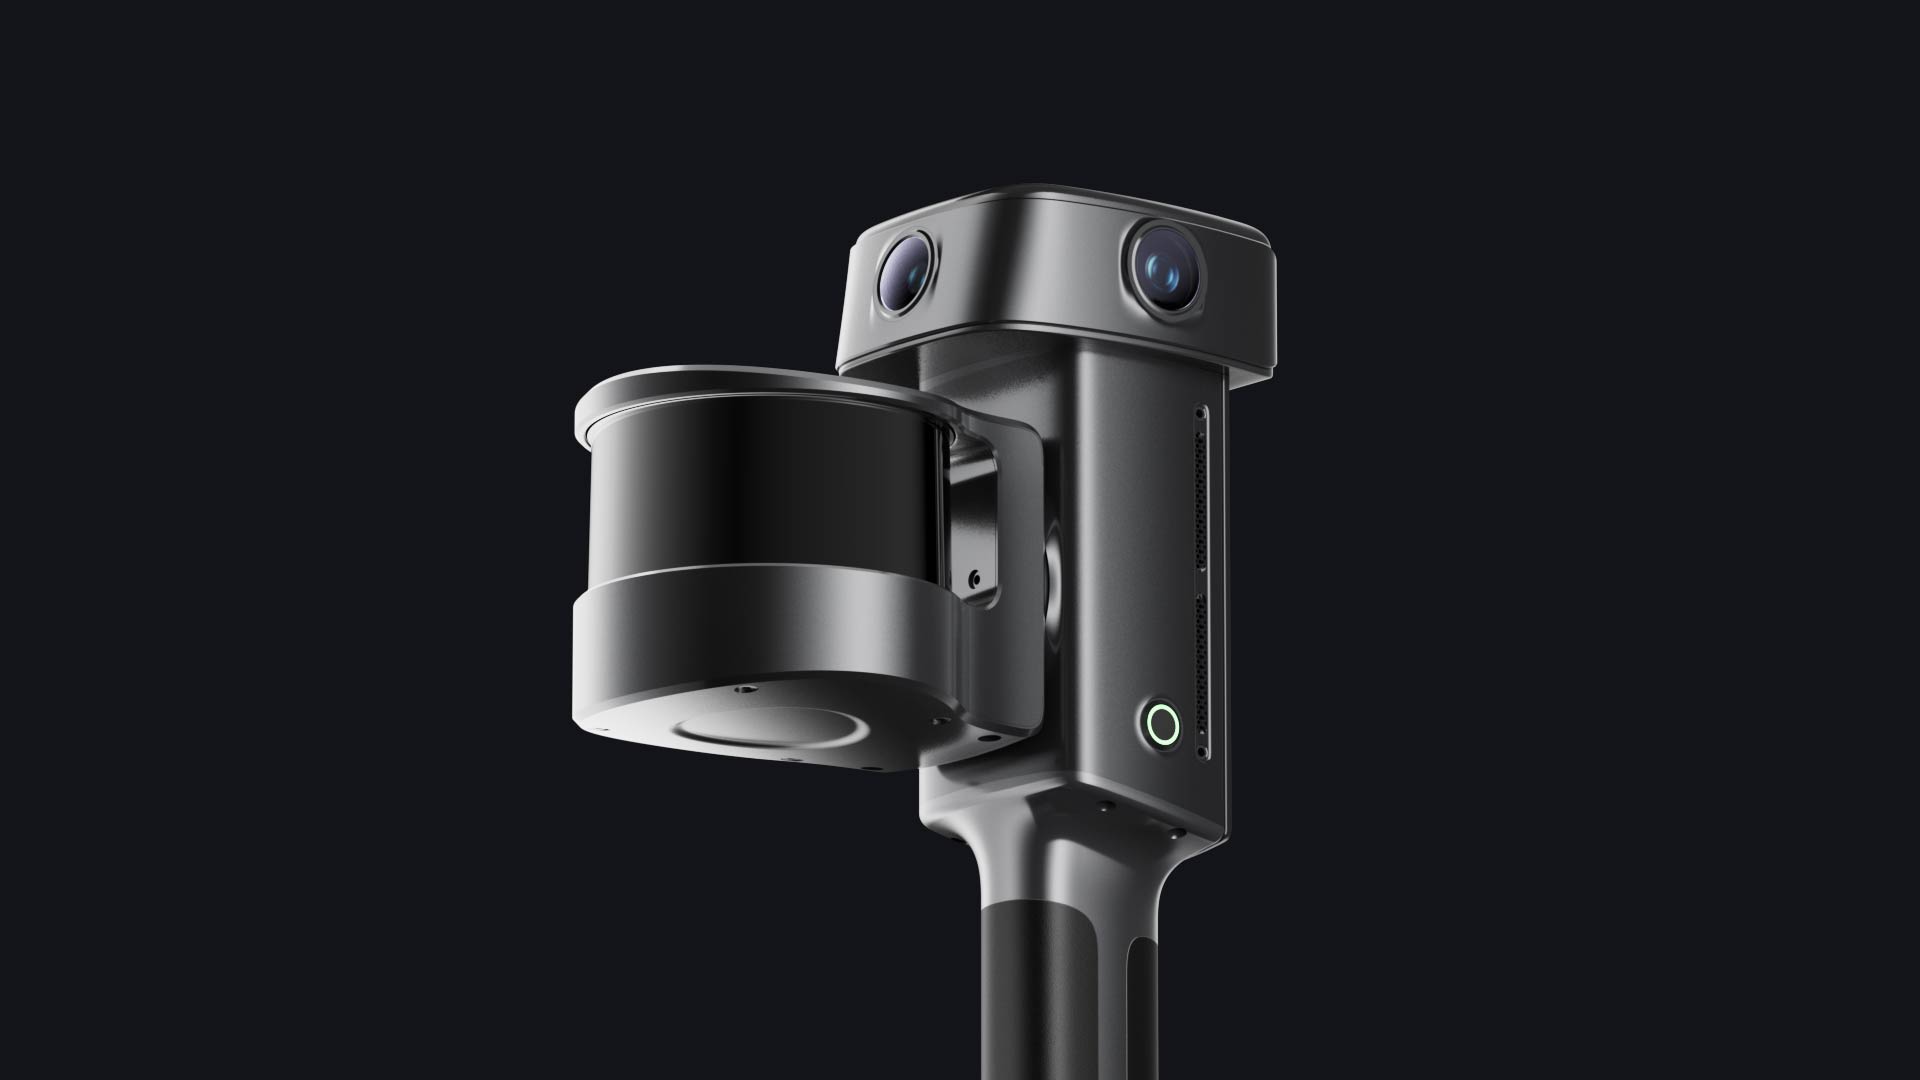
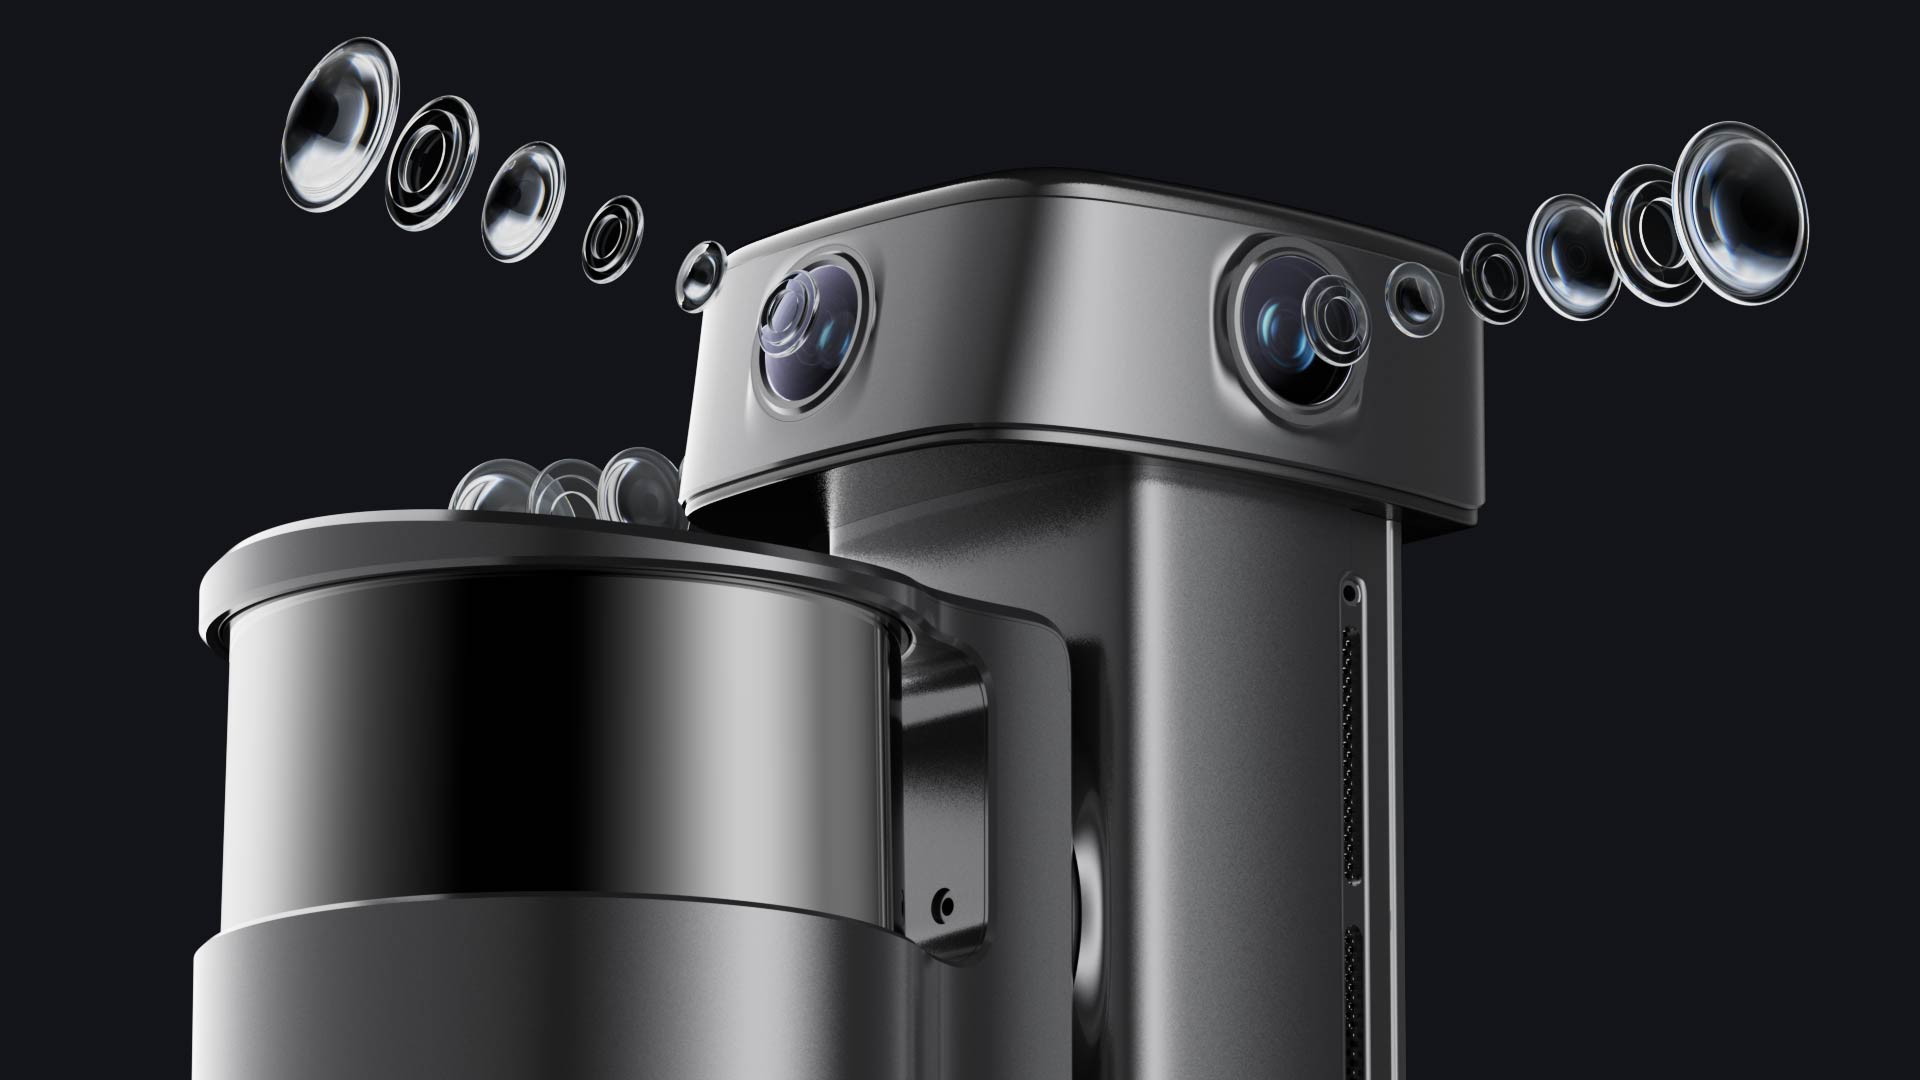
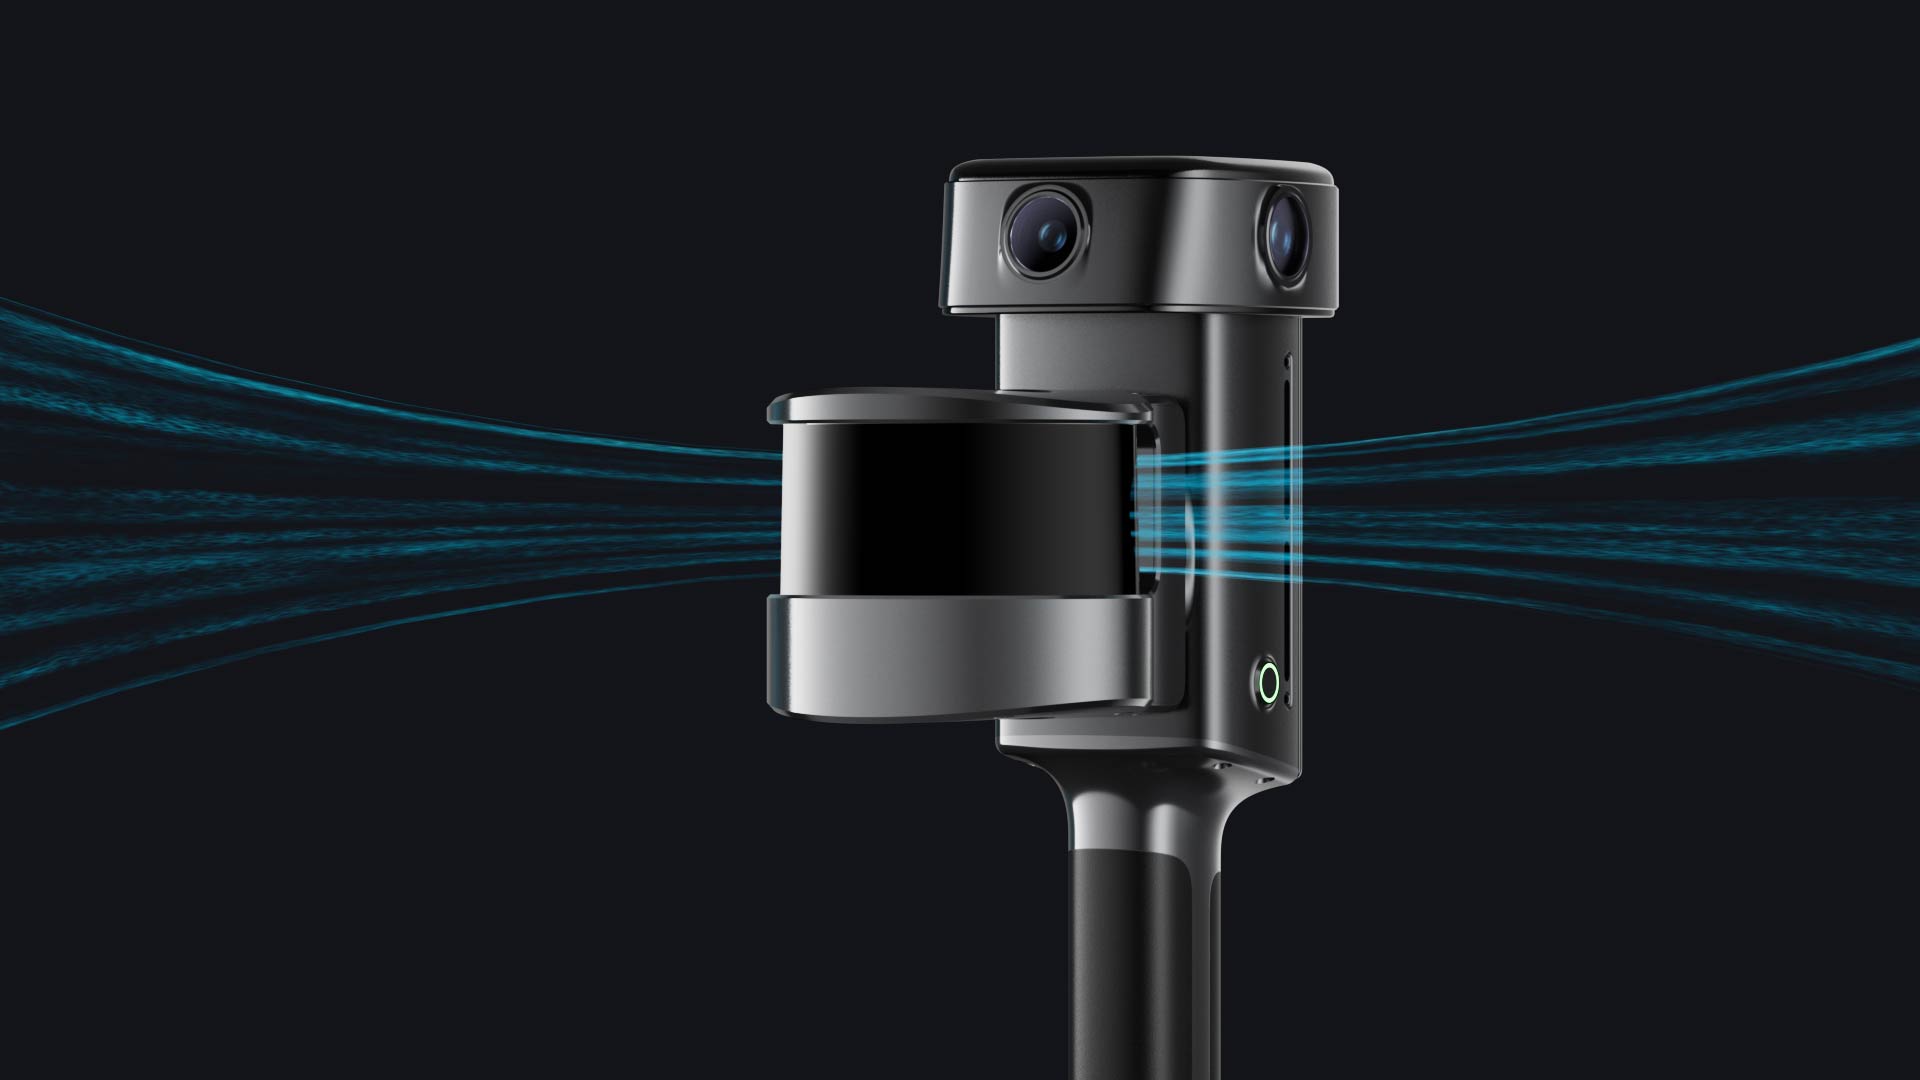
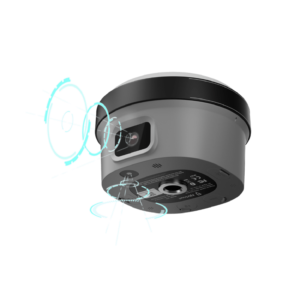
Der XGRIDS Lixel L3 ist ein professioneller SLAM-LiDAR-Scanner mit integriertem RTK, 4,3-Zoll-Display und 4K-HDR-Bildgebung. Er liefert aus einer Aufnahme farbige Punktwolken, Mesh und 3DGS – mit 5 mm relativer Genauigkeit nach der Verarbeitung unter definierten Hersteller-Testbedingungen.
Der XGRIDS Lixel L3 verbindet mobile 3D-Bestandserfassung mit präziser Geometrie und detailreichen Farben. Der professionelle SLAM-LiDAR-Scanner erfasst Gebäude, Industrieanlagen und komplexe Innen- und Außenbereiche im Gehen. Aus einem Datensatz entstehen eine farbige Punktwolke, ein texturiertes Mesh und ein fotorealistisches 3D-Gaussian-Splatting-Modell. So erhalten Vermessungsbüros, Planer und BIM-Teams eine gemeinsame Grundlage für Aufmaß, Dokumentation und Visualisierung.
Lixel L3: die wichtigsten Vorteile für Ihre Projekte
- 5 mm relative Genauigkeit nach der Verarbeitung: Herstellerangabe aus einem definierten Testaufbau; die Messbedingungen finden Sie unten.
- Bis zu 640.000 Punkte pro Sekunde: LiDAR mit 16 oder 32 Kanälen, bis 120 m Reichweite und 360° × 270° Sichtfeld.
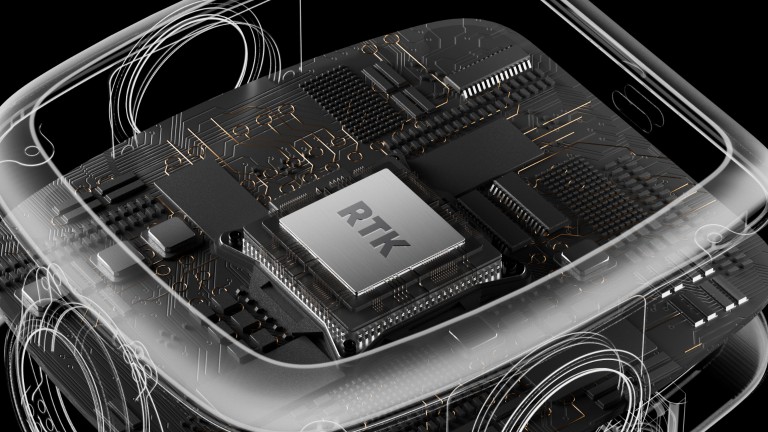
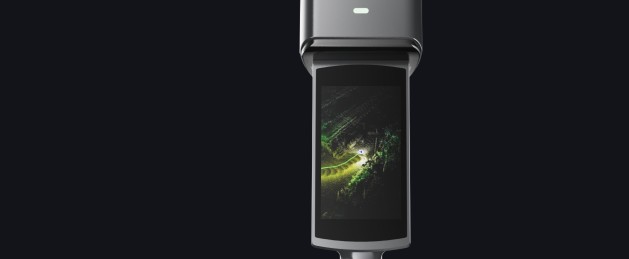
- Integriertes RTK und 4,3-Zoll-Display: Scannen, Abdeckung kontrollieren und Daten vor Ort prüfen, ohne ein Smartphone für die Aufnahme zu benötigen.
- 1/1,3-Zoll-CMOS und 4K HDR: größere Bildsensoren für die Erfassung von Materialdetails, hellen Flächen und Schattenbereichen.
- Drei Ergebnisse aus einer Aufnahme: Punktwolke für Messaufgaben, Mesh für 3D-Modelle und 3DGS für anschauliche digitale Zwillinge.
- Echtzeitkontrolle: farbige Punktwolken, visuell gestützte Positionierung sowie Filterung bewegter Objekte und Rauschen während der Erfassung.
Technische Daten des XGRIDS Lixel L3
| Merkmal | Spezifikation |
|---|---|
| LiDAR-Konfiguration | 16 / 32 Kanäle; 320.000 / 640.000 Punkte/s, abhängig von der Ausführung |
| Messbereich und Sichtfeld | 0,7–120 m; 360° × 270°; mobile Erfassung |
| Laser | Klasse 1, 905 nm |
| Relative Genauigkeit, verarbeitet | 5 mm, 1σ / P68, in einer ca. 500 m² großen Testumgebung |
| Absolute Genauigkeit, verarbeitet | 2 cm horizontal und vertikal, RMSE, unter den angegebenen GNSS-Testbedingungen |
| Echtzeitgenauigkeit | Relativ 1 cm im Labortest; absolut 2,5 cm horizontal und vertikal (RMSE) unter geeigneten GNSS-Bedingungen |
| Punktwolkendicke, verarbeitet | ≤ 5 mm bei ebenen Flächen innerhalb von 10 m zum Laufweg |
| Horizontierung | 0,005° mit RTK-Fusion; 0,02° ohne RTK-Fusion, unter Hersteller-Testbedingungen |
| Kameras | 2 Panoramakameras und 1 Frontkamera; 4096 × 3072 Pixel; 1/1,3-Zoll-CMOS; Rolling Shutter; DCG HDR |
| Kamera-Sichtfelder | Panorama: 200° × 200°; Frontkamera: 100° × 75° |
| Display | 4,3-Zoll-TFT, 480 × 800 Pixel; bis zu 1.000 Nits Helligkeit |
| RTK / GNSS | Integriertes Modul; GPS, GLONASS, Galileo, BeiDou, QZSS, IRNSS und SBAS; horizontal 0,8 cm + 1 ppm, vertikal 1,5 cm + 1 ppm |
| Speicher und Datenanschluss | 1 TB UFS; USB 3.1 Gen2 |
| Funkverbindungen | WLAN 802.11 a/b/g/n/ac/ax; Bluetooth bis Version 5.2 |
| Abmessungen und Gewicht | 206 × 107 × 329 mm; ca. 2,5 kg inklusive Akku, ohne weiteres Zubehör |
| Akku und Betriebsdauer | 14,4 V; 3.350 mAh; Herstellerangabe 100 Minuten |
| Gehäuse und Einsatzbereich | Aluminiumlegierung; IP54; −20 °C bis +50 °C; Leistungsaufnahme < 30 W |
| Punktwolkenformate | LAS, RCP, E57, PLY, ILAS |
| Weitere Ausgabeformate | Bilder: JPG; Mesh: OSGB / OBJ; 3DGS: LCC2 / LCC / PLY; weitere: 3D Tiles (.3tz), USD |
Genauigkeitsangaben sind Hersteller-Testwerte. Die relative Genauigkeit von 5 mm wurde ohne Bodenpasspunkte in einer ca. 500 m² großen Innenraum-Testumgebung anhand tachymetrisch bestimmter Referenzstrecken ermittelt (P68, etwa 1σ). Die absoluten Genauigkeiten setzen freien Himmel, günstige Satellitengeometrie und Atmosphäre sowie fehlende Mehrwegeeffekte voraus. Scanroute, Objektgeometrie und Umgebungsbedingungen beeinflussen das Ergebnis. Die Echtzeit-Koordinatentransformation unterstützt WGS84 und CGCS2000. Details erläutert das XGRIDS-Whitepaper zur Genauigkeitsprüfung.
Präzise Punktwolken und verlässliche Kontrolle im Feld
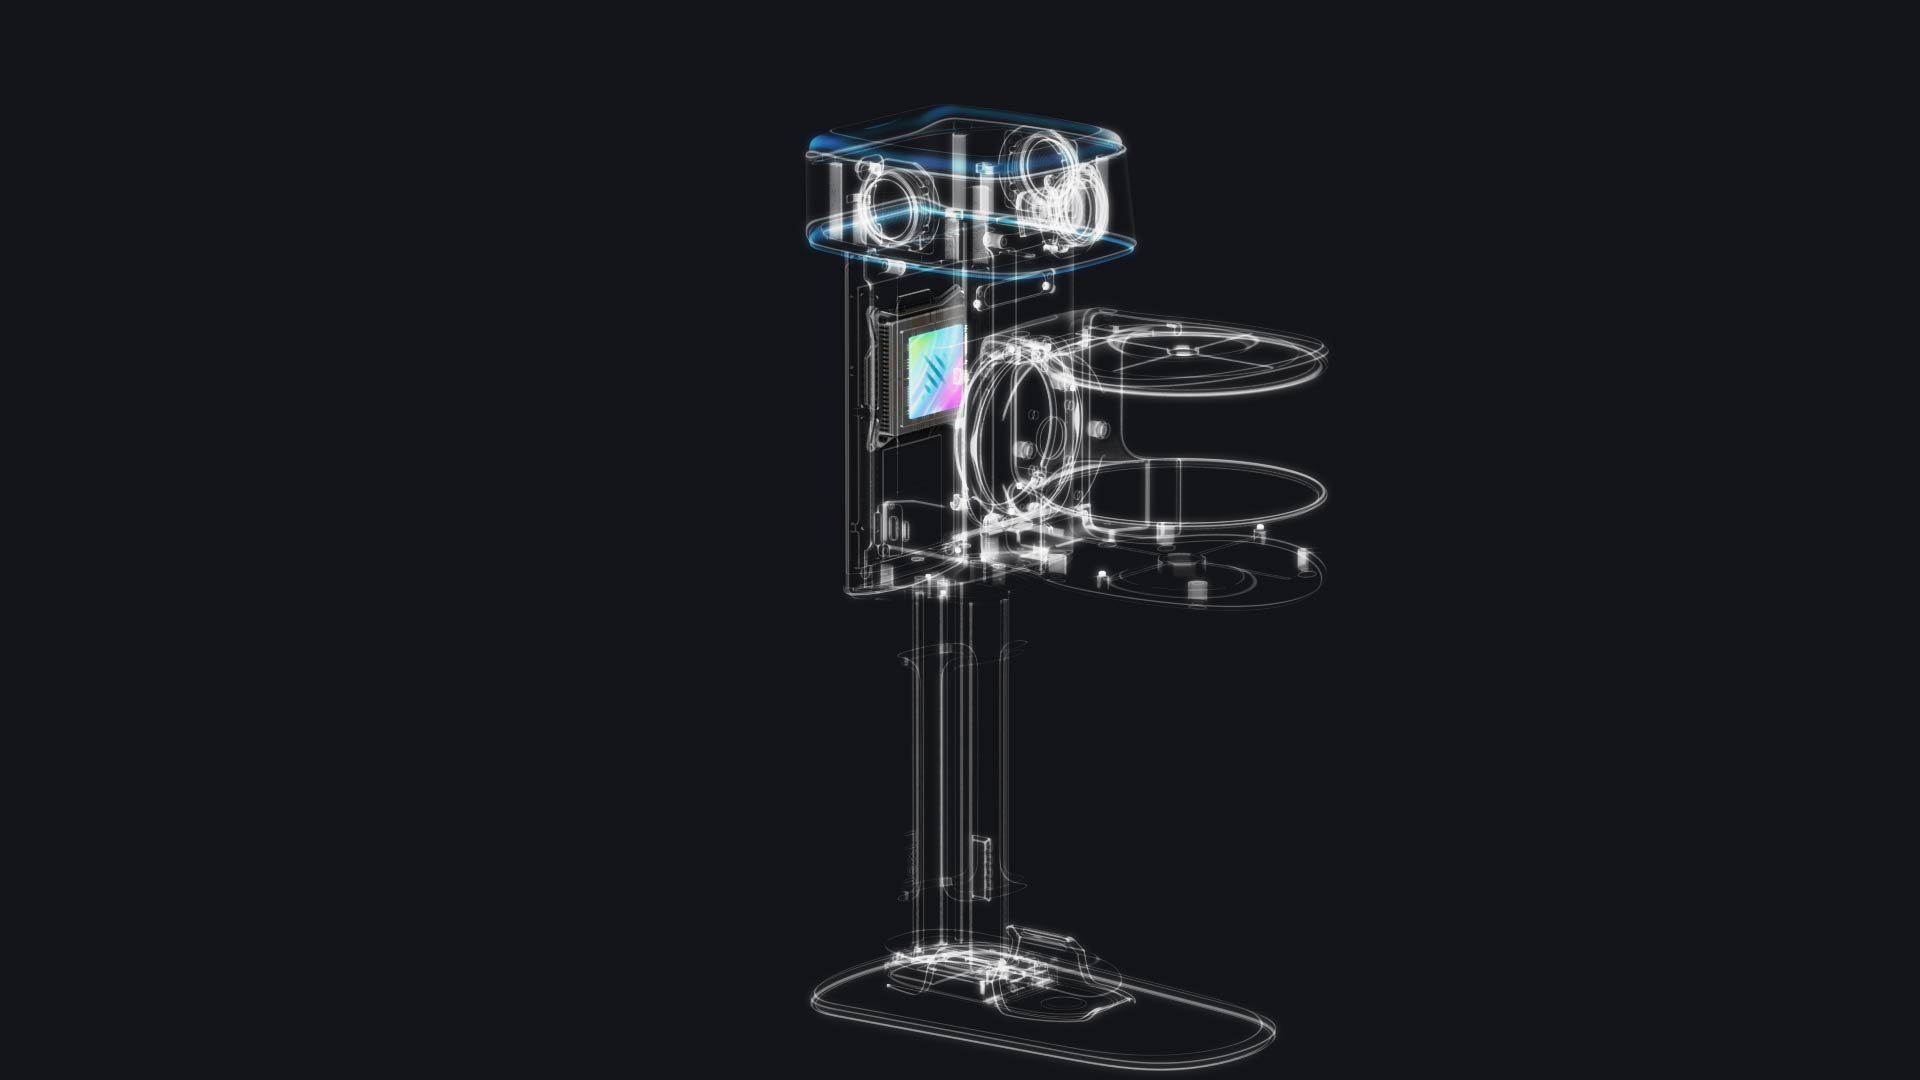
Der Lixel L3 kombiniert LiDAR, Kameras und IMU zur räumlichen Positionierung. Dadurch können Sie die Aufnahme direkt am Gerät verfolgen und fehlende Bereiche früh erkennen. Das helle Display zeigt Punktwolke, Scantrajektorie und Abdeckung. Die Echtzeitfilter entfernen erkannte Personen, Fahrzeuge und Rauschen aus der Punktwolke und erleichtern damit die anschließende Auswertung.
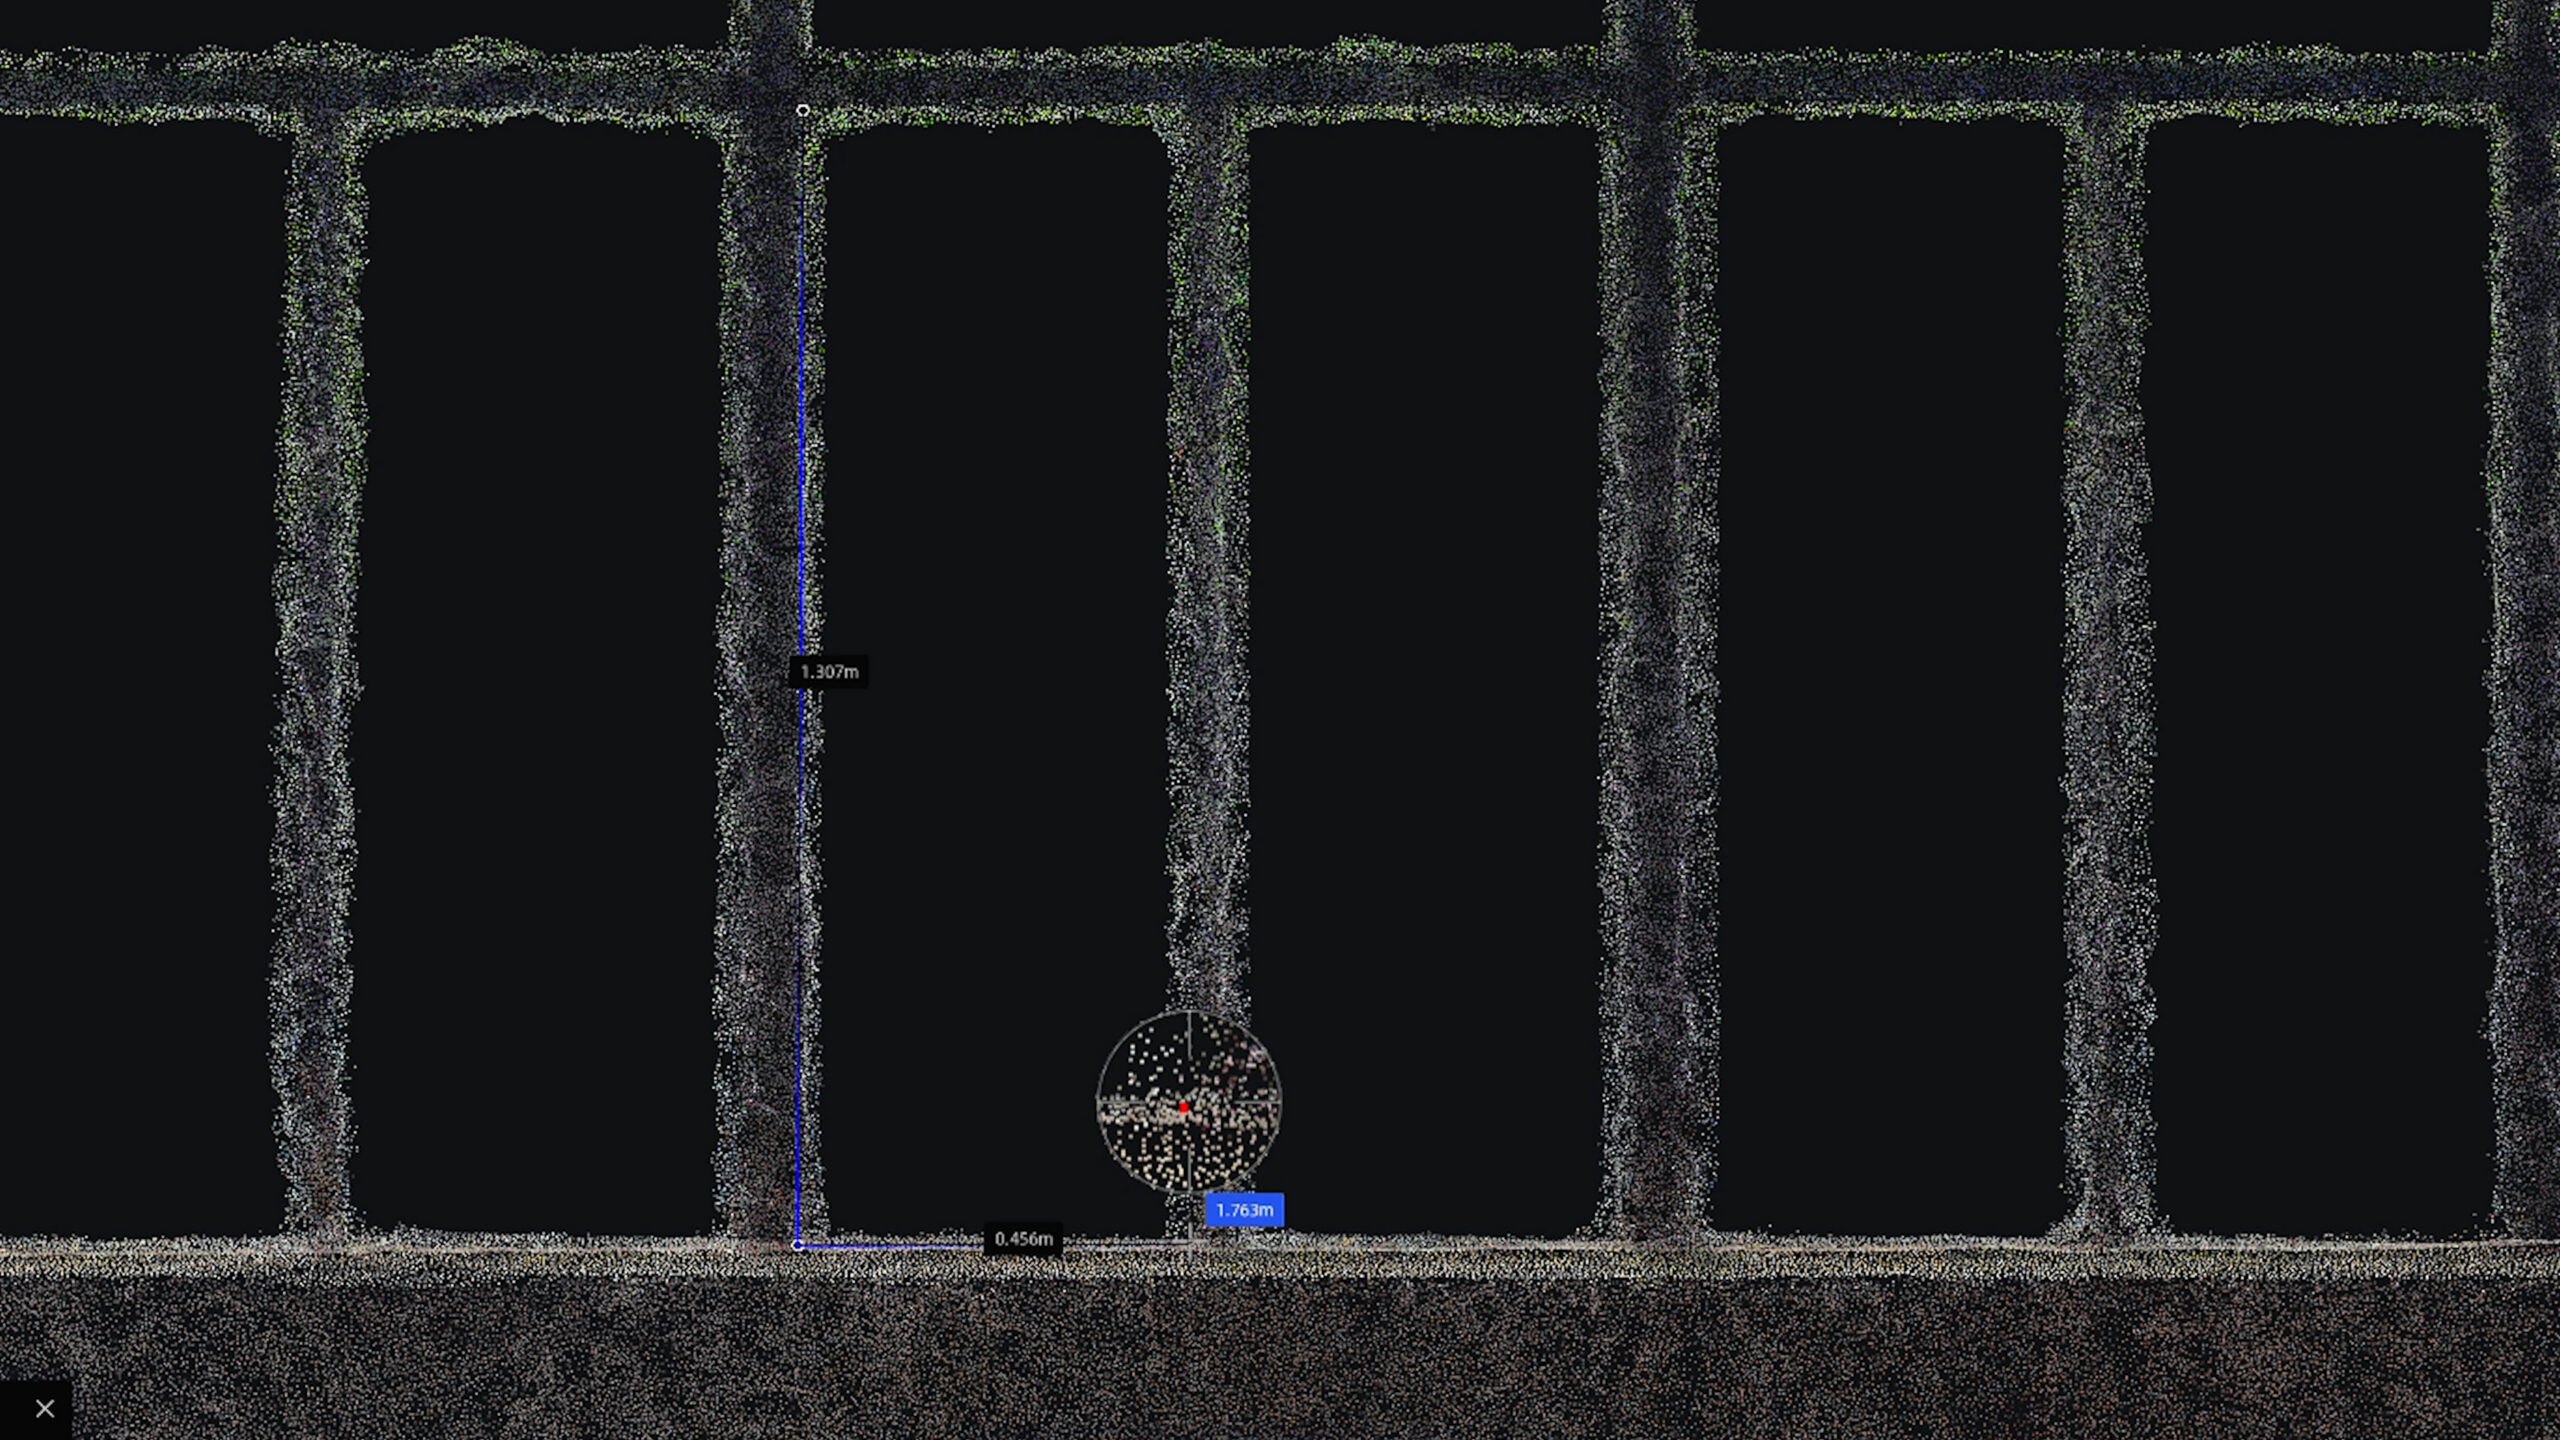
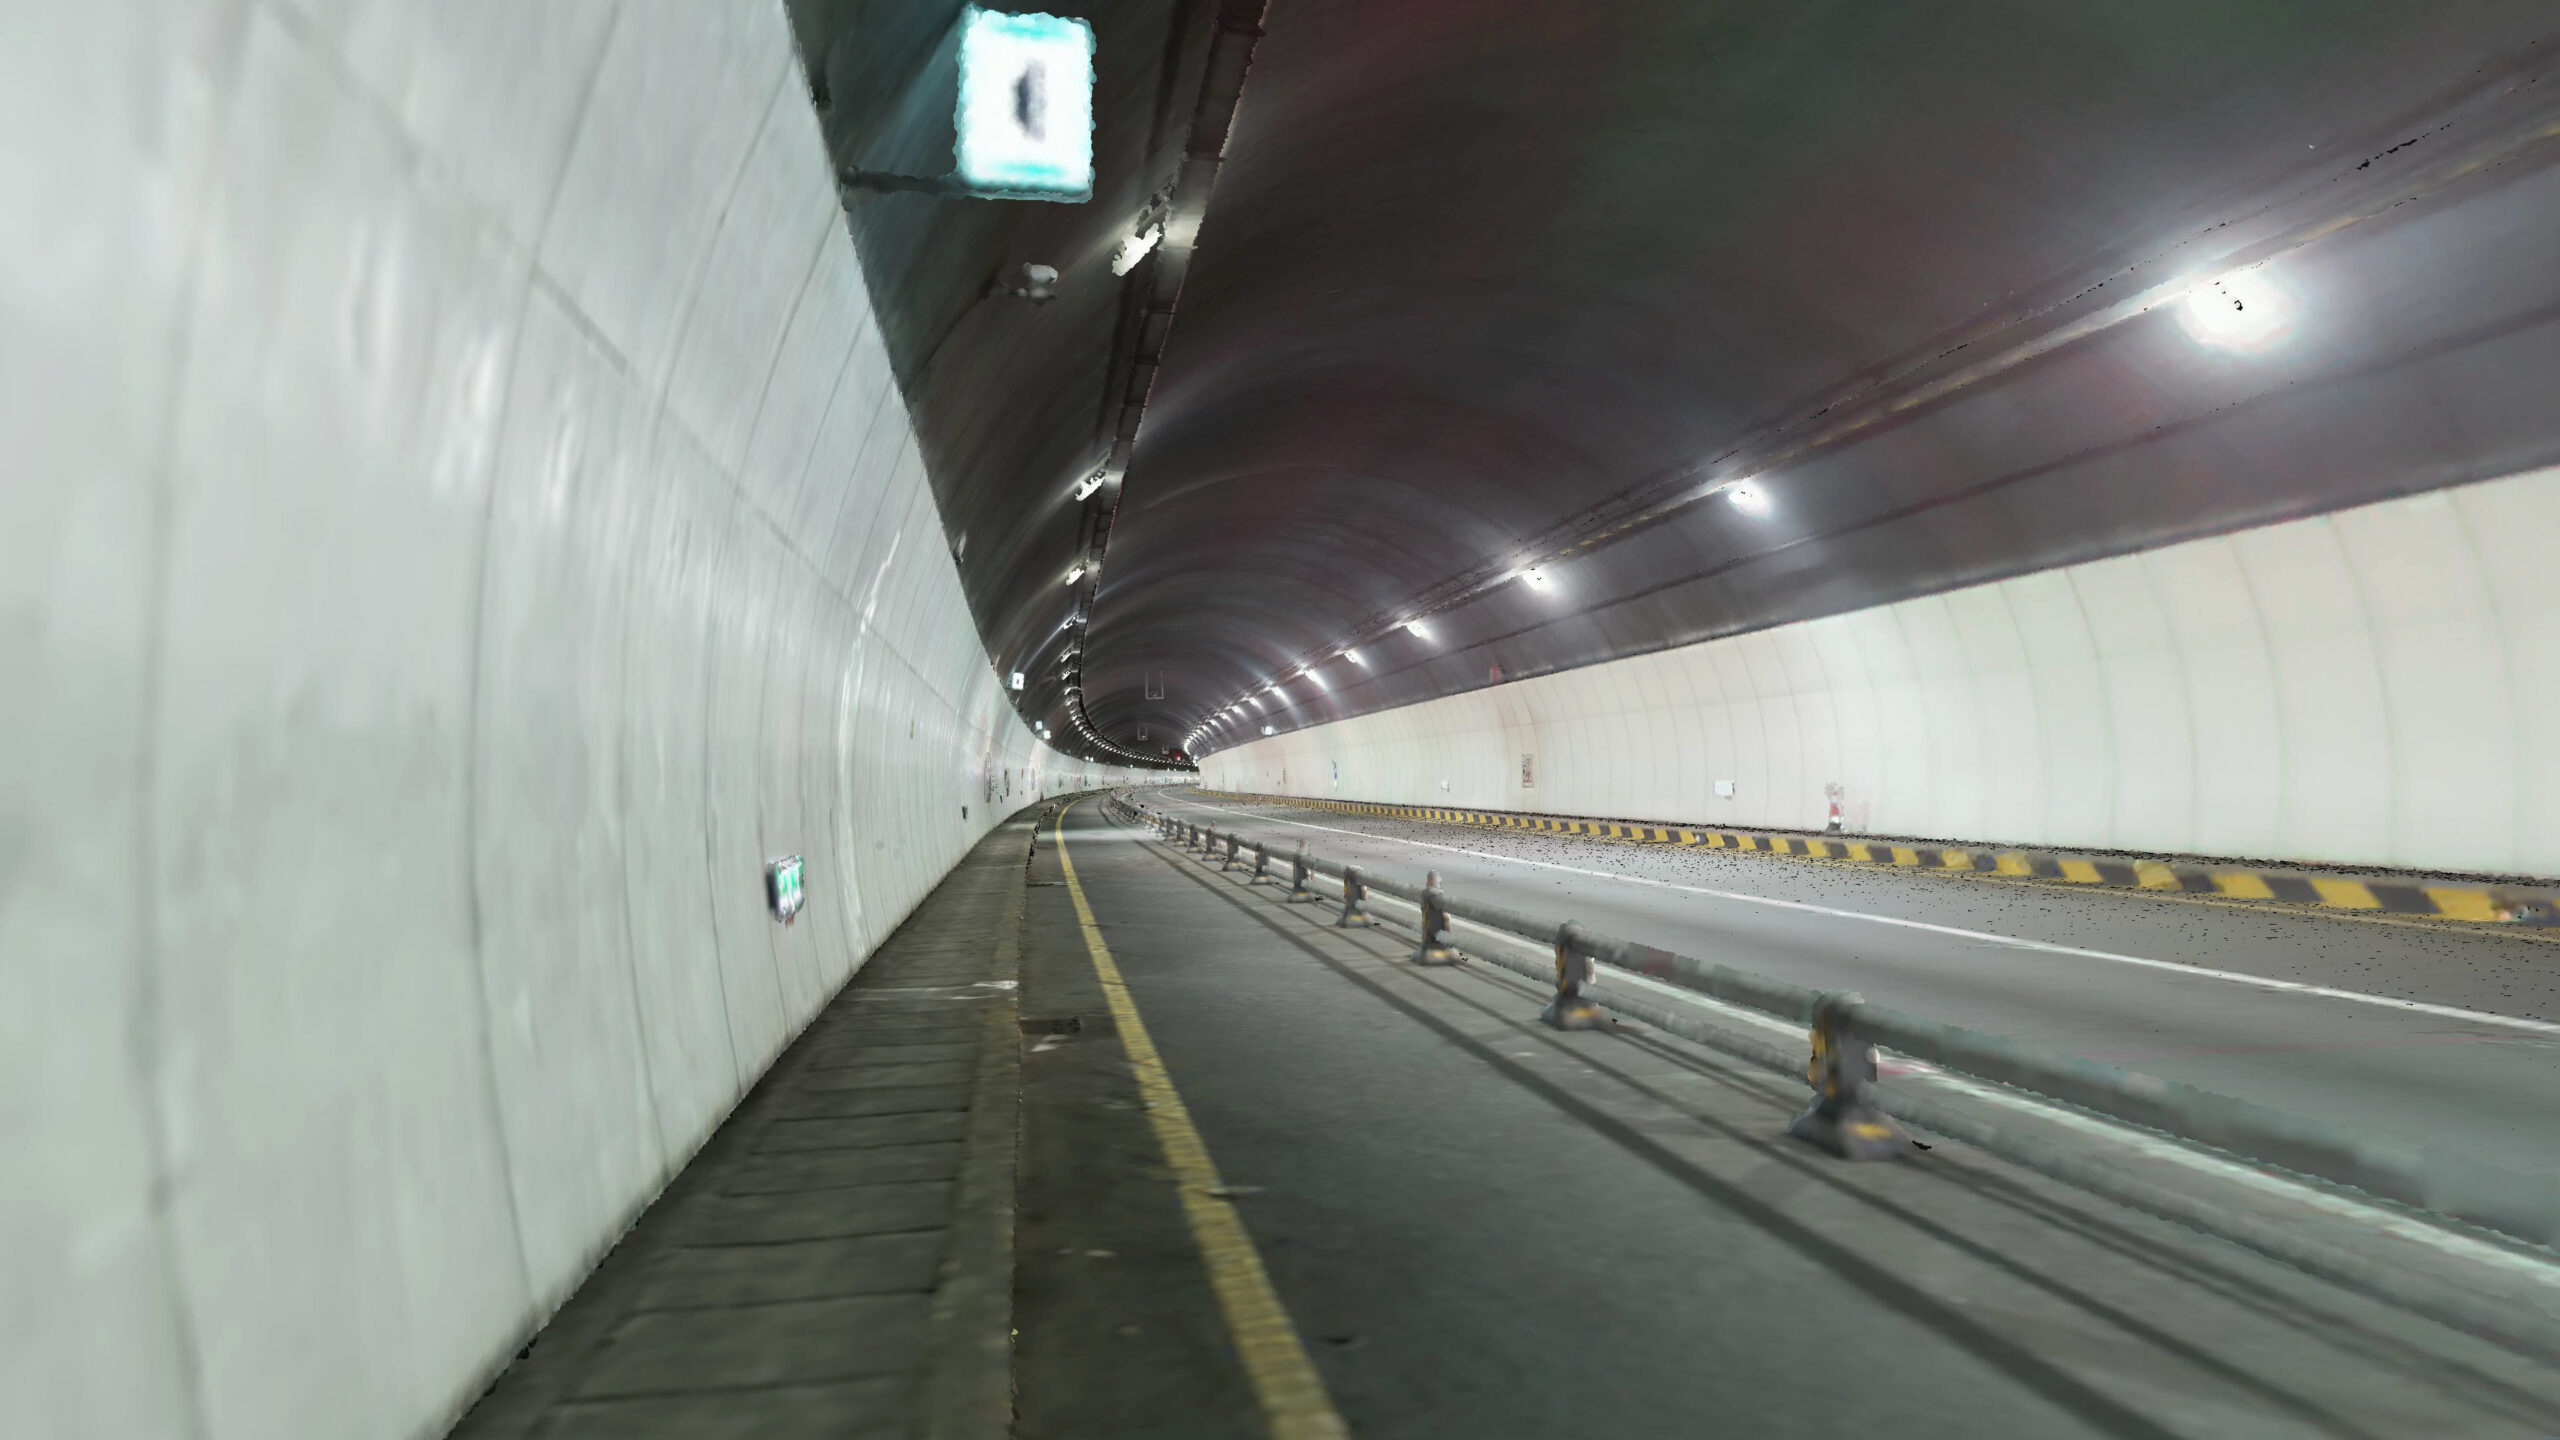
Für anspruchsvolle Aufmaße steht die nachverarbeitete Punktwolke bereit. In LixelStudio lassen sich mehrere Aufnahmen zusammenführen, Bereiche gezielt verbessern und Projekte mit oder ohne Passpunkte registrieren. Für lange, repetitive oder strukturarme Bereiche wie Tunnel bietet die Verarbeitung spezielle Funktionen zur stabilen Rekonstruktion. Die richtige Scanplanung bleibt dabei entscheidend.
Farbige 3D-Erfassung für Scan-to-BIM und digitale Zwillinge
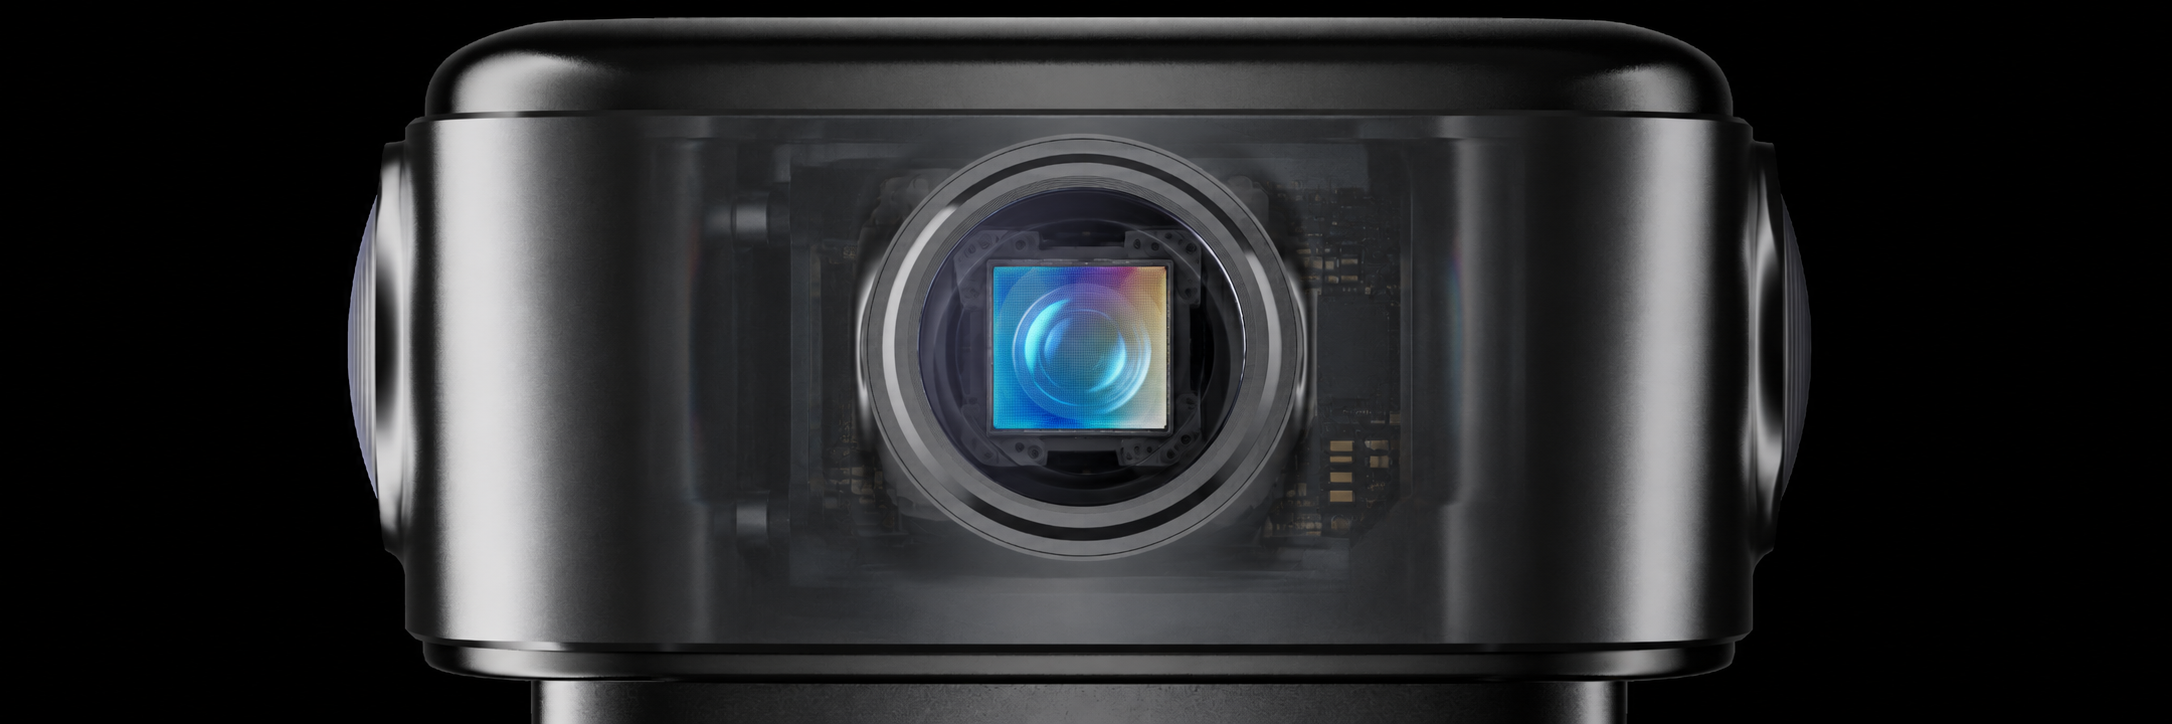
Die 1/1,3-Zoll-Sensoren und DCG HDR unterstützen die Erfassung von Farben und Details bei schwierigen Lichtverhältnissen. Das hilft, Bauteile in Punktwolken zu identifizieren und Bestandsdaten anschaulich zu präsentieren. Der Lixel L3 liefert aus derselben Aufnahme Daten für drei unterschiedliche Aufgaben:
- Farbpunktwolke: Grundlage für Aufmaß, Zeichnungsableitung, CAD und Scan-to-BIM.
- Texturiertes Mesh: strukturierte 3D-Oberflächen für Bestandsmodelle und weitere 3D-Anwendungen.
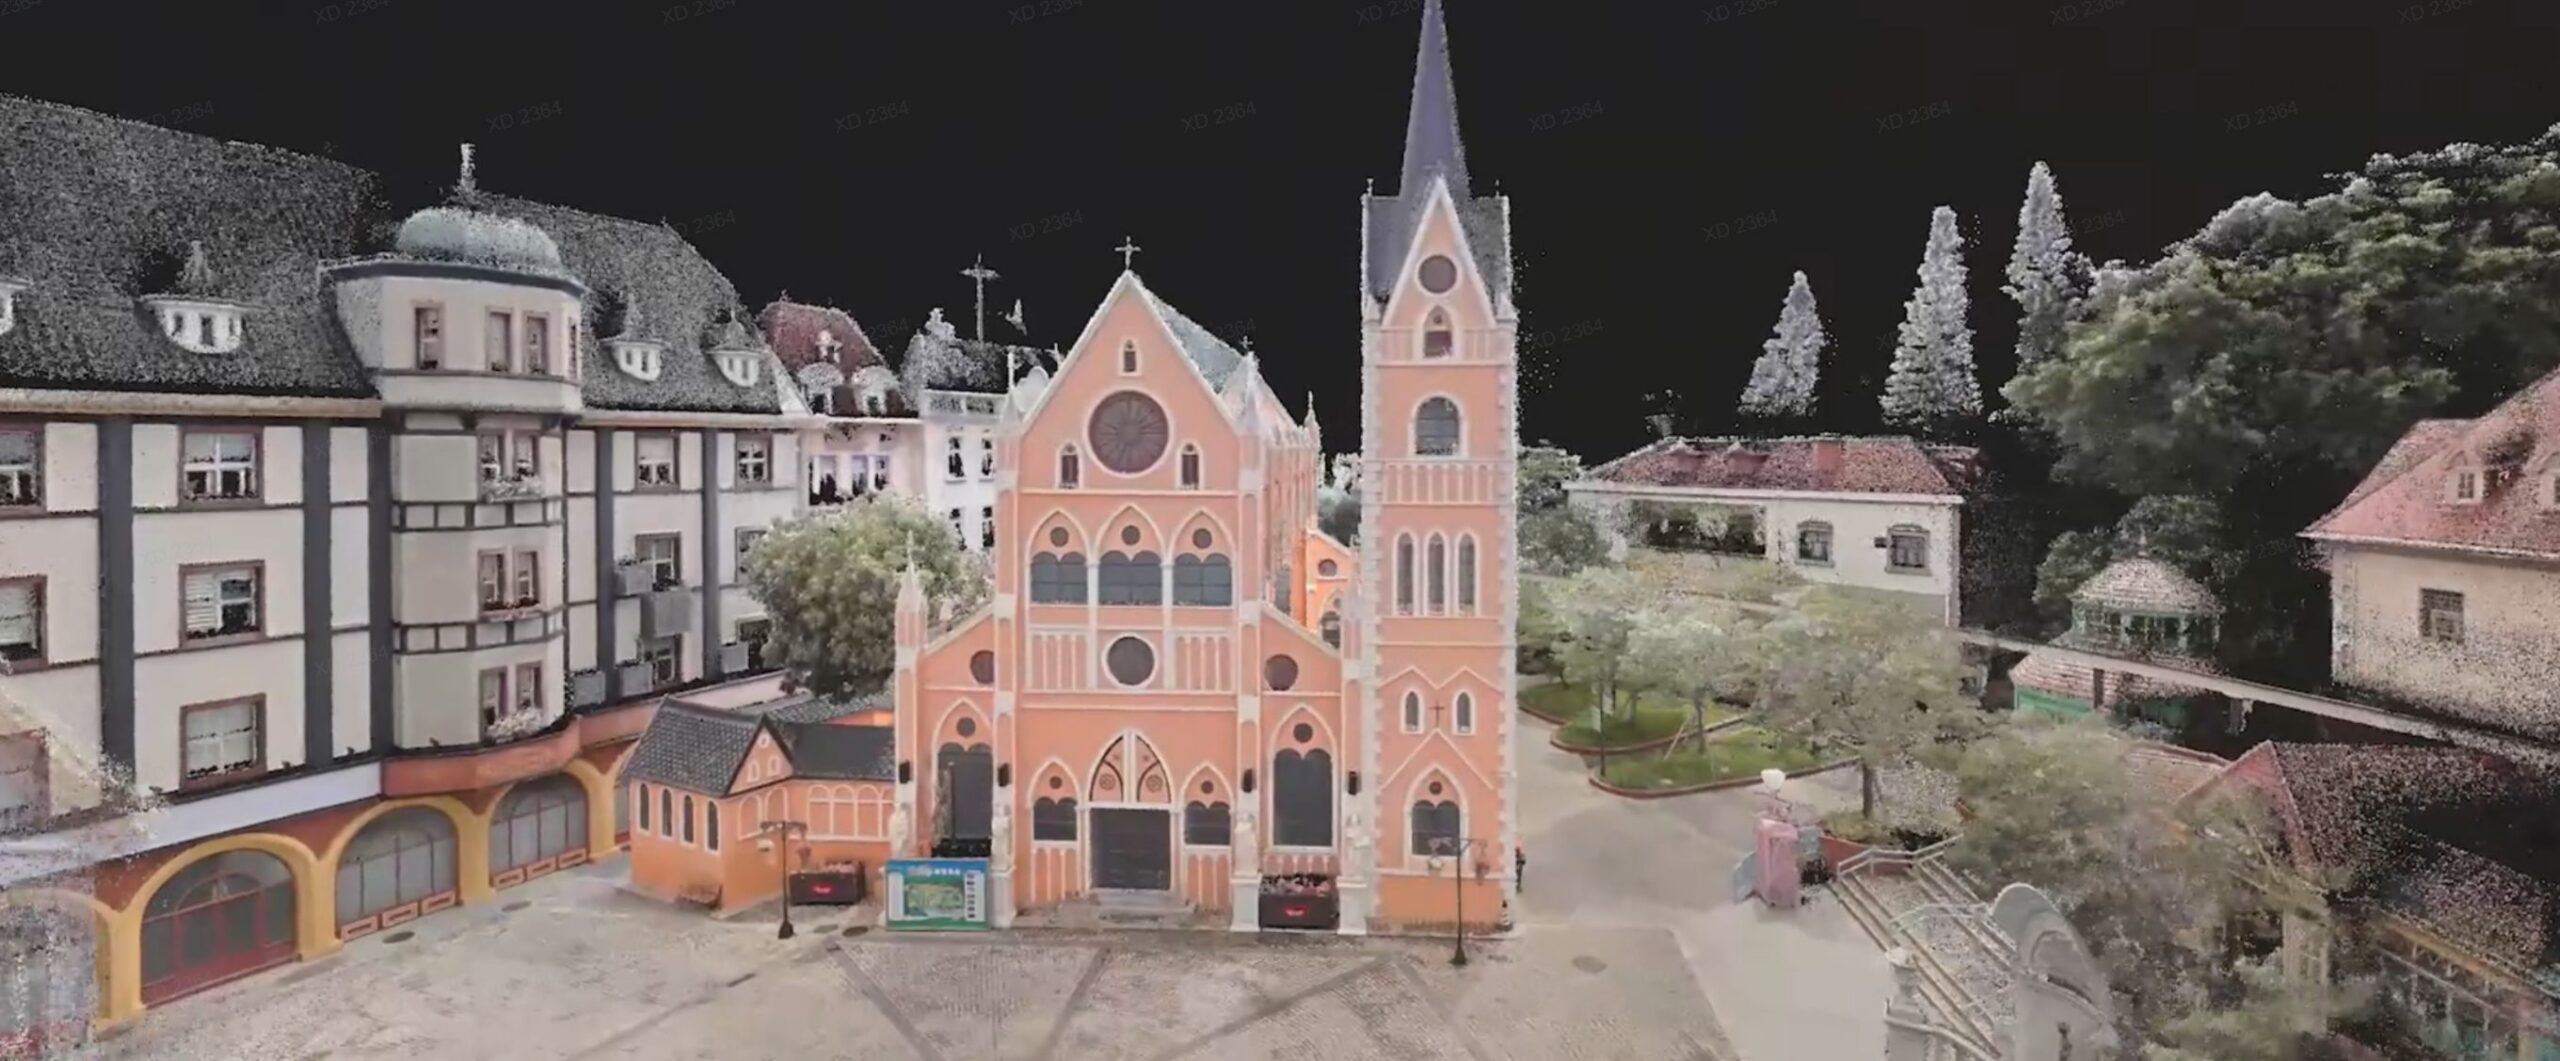
- 3D Gaussian Splatting: fotorealistische Darstellung für digitale Zwillinge, virtuelle Begehungen und Produktionsplanung.
LixelStudio und Lixel CyberColor übernehmen die weiterführende Verarbeitung. Funktionen und Ausgabeformate hängen vom jeweiligen Softwarestand und Lizenzumfang ab. Den benötigten Softwareumfang stimmen Sie passend zu Ihren Projekten ab.
Typische Einsatzgebiete des Lixel L3
- Gebäudeaufmaß, Umbauplanung und Bestandsdokumentation
- Scan-to-BIM und Planung auf Basis realer Geometrie
- Industrieanlagen, technische Einrichtungen und Anlageninventar
- Tunnel, Versorgungskorridore sowie kombinierte Innen- und Außenaufnahmen
- Digitale Zwillinge für Standorte, Gebäude und Betriebsgelände
- Location Scouting, Previsualisierung und virtuelle Produktion
Kurzer Modellvergleich: L3, K2 und L2 Pro
Die folgende Übersicht hilft bei der Auswahl innerhalb der XGRIDS-Serie. Beim L3 stehen präzise Erfassung, HDR-Bildgebung und die Bedienung direkt am Gerät im Vordergrund.
| Merkmal | Lixel L3 | Lixel K2 | Lixel L2 Pro |
|---|---|---|---|
| Relative Genauigkeit, verarbeitet* | 5 mm (1σ / P68) | 1 cm (RMSE) | 1 cm (RMSE) |
| LiDAR-Punktrate | 320.000 / 640.000 Punkte/s | 200.000 Punkte/s | 320.000 / 640.000 Punkte/s |
| Maximale Reichweite | 120 m | 100 m; ≥ 40 m bei 10 % Reflexion | 120 / 300 m, je nach Variante |
| Kamerasensor | 1/1,3 Zoll; DCG HDR | 1/2 Zoll | 1/2 Zoll (Panoramakameras) |
| Bedienung / RTK | 4,3-Zoll-Display; RTK integriert | Smartphone; RTK integriert | Smartphone / LixelGO; externes RTK-Modul |
| Interner Speicher | 1 TB UFS | 512 GB eMMC | 1 TB SSD |
*Unterschiedliche Prüfverfahren und Bedingungen: L3 ca. 500 m² Innenraum-Testumgebung (1σ / P68); K2 Punktabstände bis 10 m im Labor (RMSE); L2 Pro Punktabstände unter 100 m (RMSE). Die Zahlen sind daher kein identischer Direktvergleich. Für besonders große Messdistanzen bietet die 300-m-Ausführung des L2 Pro mehr Reichweite; der K2 eignet sich durch seine kompakte Bauweise für häufige Standortwechsel. Lixel K2 ansehen · Lixel L2 Pro ansehen.
Lieferumfang und Zubehör
XGRIDS führt Basishalterung, Ladehub und einen tragbaren Hartschalenkoffer mit Rucksacksystem als Standardzubehör auf. Ein Tragesystem zur Entlastung bei längeren Einsätzen ist optional. Der Lixel L3 unterstützt Standard-RTK-Stäbe und den schnellen Akkuwechsel. Die konkrete Scanner-Ausführung, das Zubehör und die Softwarelizenzen werden im Angebot festgelegt.
Häufige Fragen zum Lixel L3
Benötigt der Scanner ein Smartphone?
Für die Aufnahme ist kein verbundenes Smartphone erforderlich. Sie bedienen den L3 über sein integriertes 4,3-Zoll-Display und prüfen die Erfassung direkt vor Ort.
Sind 5 mm Genauigkeit bereits in Echtzeit verfügbar?
Die 5 mm beziehen sich auf die nachverarbeitete Punktwolke im beschriebenen Testaufbau. Für die Echtzeitausgabe nennt XGRIDS 1 cm relative Genauigkeit unter Laborbedingungen. Wählen Sie die Verarbeitung passend zu den Anforderungen Ihres Aufmaßes.
Welche Konfiguration passt zu meinem Projekt?
Punktrate, erforderliche Messdistanzen und die gewünschte Ausgabe bestimmen die Auswahl. CADdy Geomatics unterstützt Sie bei der Abstimmung von Scanner, Zubehör und Verarbeitung. Jetzt Beratung zum Lixel L3 anfragen oder weitere LiDAR-Scanner entdecken.
Technische Quellen: XGRIDS L3-Spezifikationen, XGRIDS K2-Spezifikationen und XGRIDS L2-Pro-Spezifikationen. Stand: Oktober 2026. Produkt- und Anwendungsbilder: Originalmaterial von XGRIDS.
| 3D-Ausgaben | Farbpunktwolke, Texturiertes Mesh, 3D Gaussian Splatting |
|---|---|
| Hersteller / Modell | XGRIDS Lixel L3 |
| Scantechnologie | Mobiler SLAM-LiDAR-Scanner |
| LiDAR-Ausführungen | 16 Kanäle, 320.000 Punkte/s, 32 Kanäle, 640.000 Punkte/s |
| Messbereich | 0,7–120 m |
| Relative Genauigkeit | 5 mm nach Verarbeitung (1σ / P68, ca. 500 m² Testumgebung) |
| Kamerasystem | 1/1,3-Zoll-CMOS; 4096 × 3072 Pixel; DCG HDR |
| RTK und Display | RTK integriert; 4,3-Zoll-TFT bis 1.000 Nits |
| Speicher | 1 TB UFS |
-
DJI Dock 4 mit Matrice 5TD
Weiterlesen -
XGRIDS Lixel L3 – SLAM-LiDAR-Scanner für 3D-Vermessung
Weiterlesen -
Angebot!
Emlid Reach M2 GNSS-Modul – unbenutzter Restposten
Ursprünglicher Preis war: 649,00 €599,00 €Aktueller Preis ist: 599,00 €. exkl. 19% MwStexkl. 19 % MwSt.
zzgl. Versandkosten
In den Warenkorb -
Angebot!
FJD Trion V10i GNSS-Set – B-Ware / Restposten
Ursprünglicher Preis war: 4.999,00 €1.999,00 €Aktueller Preis ist: 1.999,00 €. exkl. 19% MwStexkl. 19 % MwSt.
zzgl. Versandkosten
In den Warenkorb
